
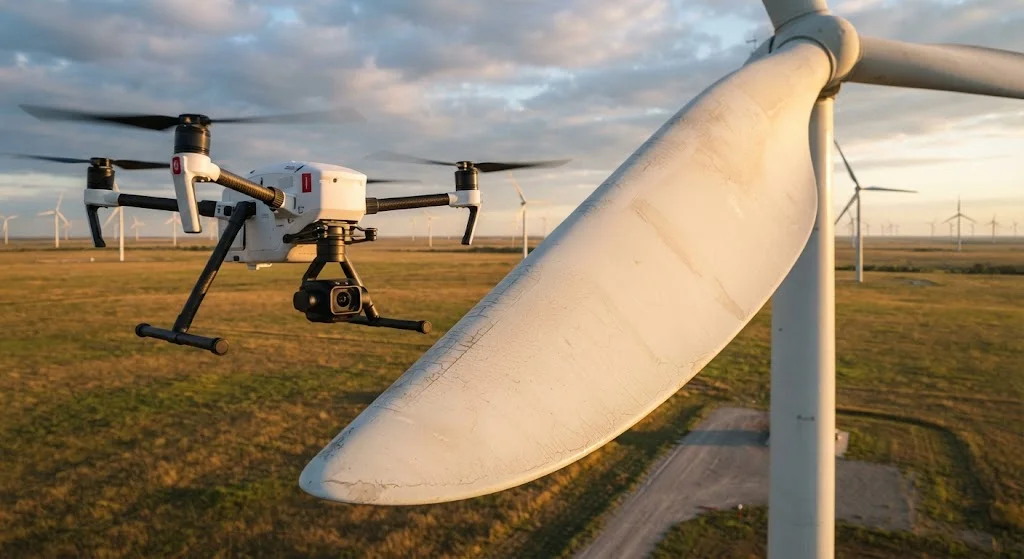
风力涡轮机检查历来依赖绳索技术员或起重机目视检查叶片、塔架和机舱——这一过程缓慢、昂贵且受天气条件限制。单台陆上涡轮机检查通常需要6-12小时技术员时间,根据涡轮机高度和接近复杂性,可能花费3,000-8,000美元。海上检查费用更高,通常需要专用船舶动员和有利天气窗口。 基于无人机的检查自动化通过部署配备高分辨率相机、热成像传感器和LiDAR的自主或半自主无人机(UAV),从涡轮机部件捕获详细状态数据,解决了这些限制。当与AI缺陷检测算法相结合时,这些系统可以识别前缘侵蚀、表面裂纹、雷击损坏和粘合剂接头退化,准确率匹配或超过人工检查员——同时将每台涡轮机的检查时间缩短至30-90分钟。
引言
风力涡轮机检查历来依赖绳索技术员或起重机目视检查叶片、塔架和机舱——这一过程缓慢、昂贵且受天气条件限制。单台陆上涡轮机检查通常需要6-12小时技术员时间,根据涡轮机高度和接近复杂性,可能花费3,000-8,000美元。海上检查费用更高,通常需要专用船舶动员和有利天气窗口。
基于无人机的检查自动化通过部署配备高分辨率相机、热成像传感器和LiDAR的自主或半自主无人机(UAV),从涡轮机部件捕获详细状态数据,解决了这些限制。当与AI缺陷检测算法相结合时,这些系统可以识别前缘侵蚀、表面裂纹、雷击损坏和粘合剂接头退化,准确率匹配或超过人工检查员——同时将每台涡轮机的检查时间缩短至30-90分钟。本文考察使无人机检查成为现代风电场维护标准的传感器技术、AI分类方法和运营集成策略。
无人机平台选择与传感器载荷
风力涡轮机检查无人机分为三个操作类别,每个类别针对不同的检查场景进行优化:
- 视觉检查无人机:配备20-60兆像素相机的多旋翼平台,用于叶片表面记录。标准配置包括DJI Matrice 300 RTK搭配Zenmuse P1相机,提供45分钟飞行时间,在30米侧距下实现10mm/像素分辨率。这些平台捕获叶片表面、塔架焊缝和机舱外部部件的高分辨率图像。
- 热成像检查无人机:配备辐射热成像相机(640x512分辨率,NETD <50 mK)的相同平台,用于检测叶片内部缺陷、叶片进水和机舱部件的电气异常。热成像检查识别视觉检查不可见的缺陷——分层边界、水分积聚和螺栓松动引起的温度梯度。
- 配备LiDAR的无人机:搭载地面级LiDAR扫描仪的平台,用于测量叶片挠曲、塔架倾斜和基础沉降。点云数据支持超出表面状态评估的定量结构分析,支撑结构健康监测计划。
大多数检查操作在单一平台上使用视觉和热成像传感器的组合,在一次飞行中捕获两种数据集以最小化涡轮机停机时间。多传感器融合——将热异常叠加在高分辨率视觉图像上——将缺陷定位准确率提高25-35%,优于单传感器检查。
AI缺陷检测算法
无人机检查捕获的数据量(每片叶片500-2,000张图像)使人工审查耗时且主观。深度学习缺陷检测系统通过自动识别、分类和评级检查图像中的缺陷来解决这一问题:
| 缺陷类型 | AI检测准确率 | 人工检查员准确率 | 误报率 |
|---|---|---|---|
| 前缘侵蚀 | 94-97% | 82-88% | 3-5% |
| 表面裂纹(视觉) | 91-95% | 85-90% | 4-7% |
| 雷击损坏 | 96-99% | 88-93% | 2-4% |
| 粘合剂接头缺陷 | 88-92% | 75-82% | 5-8% |
| 内部脱粘(热成像) | 85-90% | 65-75% | 6-10% |
| 螺栓松动指标 | 89-93% | 78-85% | 4-6% |
在标注缺陷数据集上训练的卷积神经网络(CNN)通过从预训练图像识别模型迁移学习实现这些准确率水平。训练过程需要每种缺陷类型5,000-15,000张标注图像,并通过数据增强(旋转、缩放、亮度调整)提高跨不同涡轮机模型和照明条件的泛化能力。最有效的架构使用特征金字塔网络(FPN)或U-Net变体进行像素级缺陷分割,结合目标检测头(YOLOv5/v8或Faster R-CNN)进行缺陷定位和分类。
飞行路径规划与自主导航
自主无人机检查需要精确的飞行路径规划,以确保在保持与旋转叶片和涡轮机结构安全侧距的同时实现一致覆盖。关键技术考虑包括:
- 叶片相对定位:GPS单独提供的精度不足以进行叶片检查;RTK-GPS结合视觉SLAM(同时定位与建图)可在整个检查过程中实现相对于叶片表面的厘米级定位,保持8-15米的侧距。
- 叶片状态感知:涡轮机运行期间(转子旋转)的检查提供更好的叶片表面覆盖,但需要实时叶片跟踪和动态路径调整。叶片状态估计算法使用LiDAR或雷达传感预测叶片位置,调整无人机轨迹以避免移动叶片,同时保持最佳成像几何。
- 风湍流管理:涡轮机尾流湍流在运行涡轮机下游50-100米内影响无人机稳定性。飞行路径规划必须考虑尾流区域,在低风期安排下风涡轮机行的检查,或在涡轮机停机时进行检查。
- 电池和飞行时间优化:多旋翼检查无人机通常实现30-45分钟飞行时间,足以根据检查详细程度每块电池检查2-4台涡轮机。着陆区规划、电池更换物流和多无人机协调最大化每日检查吞吐量。
与风电场管理系统的集成
当与更广泛的风电场管理和维护计划系统集成时,无人机检查产生最大价值。从无人机捕获到维护行动的数据管道涉及:
- 自动化报告生成:AI处理的检查数据生成标准化状况报告,包含缺陷严重性评级(通常基于IEC 61400标准)、照片证据和建议维护行动。报告生成时间从2-3天(人工审查)缩短至2-4小时(AI辅助)。
- 预测性维护集成:检查数据输入涡轮机健康监测系统,实现退化趋势分析。前缘侵蚀速率、裂纹传播跟踪和粘合剂接头状况监测为预测性维护调度提供依据,取代基于日历或被动的维护策略。
- 车队级分析:跨多台涡轮机的汇总检查数据识别车队范围的模式——特定叶片型号的更高侵蚀率、制造批次缺陷或影响部件寿命的特定站点环境因素。这些洞察驱动采购决策、保修索赔和向涡轮机制造商的设计反馈。
- 数字孪生同步:检查图像和缺陷图可注册到涡轮机数字孪生,用真实世界状况数据更新结构模型,提高剩余使用寿命预测的模拟准确性。
法规和运营考虑
风力涡轮机无人机检查在不同司法管辖区的航空法规框架内运行。大多数国家要求商业无人机飞行的视距内(VLOS)操作,将检查范围限制在飞行员300-500米内。超视距(BVLOS)操作——高效检查大型风电场所必需——需要特定批准、无人机间检测与避让系统或地面监视雷达。多个国家已建立简化的BVLOS批准途径用于风电场检查,认识到基于无人机的状况监测相对于传统绳索方法的操作安全优势。保险要求、飞行员认证标准和检查图像数据安全协议是规划无人机检查计划的风电场运营商需要考虑的额外因素。
常见问题解答
与传统绳索方法相比,无人机检查成本如何?
当考虑总运营成本时,无人机检查通常比绳索检查便宜40-60%。陆上涡轮机绳索检查每台花费3,000-8,000美元(技术员人工、安全设备、机舱接近起重机租赁)。无人机检查每台花费1,500-4,000美元,提供等效或更优的数据质量。对于海上风电场,节省更为显著,船舶动员成本(50,000-150,000美元/天)使绳索检查极其昂贵,而从人员转运船或自升式驳船进行的无人机检查显著降低船舶时间需求。
发现缺陷后如何处理——必须多快进行维修?
缺陷严重性决定维修紧迫性。轻微前缘侵蚀(表面粗糙度变化无材料损失)通常允许安排在下次计划维护窗口进行维修,通常6-18个月。中等缺陷(裂纹<50mm,局部脱粘<200mm直径)需要在3-12个月内维修,取决于增长速率监测。严重缺陷(大面积脱粘、结构性裂纹、显著材料损失)可能需要立即停机和紧急维修。AI缺陷分类系统根据缺陷尺寸、位置和类型分配严重性等级,自动触发相应的维护工作流程。
无人机能否在涡轮机运行时进行检查?
可以,现代自主检查无人机可以使用叶片跟踪算法和实时路径调整检查运行中的涡轮机。然而,运行检查有限制:涡轮机必须在降低功率(通常为额定容量的60-80%)下运行以降低叶片尖端速度,风速必须低于8-10 m/s以保证无人机稳定性,叶片变桨必须控制以呈现最佳检查角度。许多风电场运营商倾向于"停机"检查(涡轮机停止)进行详细叶片检查,接受每台涡轮机4-8小时的停机时间与30-90分钟的无人机飞行时间相比,以确保一致的成像质量并避免天气相关的数据捕获变异性。
结论
配备AI缺陷检测的无人机检查自动化正在成为风力涡轮机状况评估的标准,提供比传统绳索方法更快、更准确、更具成本效益的检查。高分辨率多传感器载荷、深度学习缺陷分类和自主飞行路径规划的结合,以40-60%的成本降低实现全面的叶片、塔架和机舱检查。随着BVLOS法规的成熟和AI检测算法的改进,无人机检查将越来越多地与预测性维护系统集成,使风电场运营商能够优化维护调度并最大化涡轮机可用性。
对于评估无人机检查计划的风电场运营商,实际考虑因素包括传感器载荷选择、AI检测系统验证和BVLOS操作的法规合规性。浏览我们的碳纤维无人机结构部件,包括为检查无人机设计的轻量化框架和传感器安装系统,或联系我们的工程团队,讨论您的风电场检查计划的无人机组件需求。