
碳纤维机器人臂 不是外观升级——它会改写运动曲线上的每一个数字。减轻臂段质量会降低关节处惯量,让同一套伺服在相同电流下加速更快或承载更大负载。收益是真实的,取舍同样真实:连接方式表现不同,热膨胀不再与铝制工装匹配,原本按各向同性设计的结构现在有了必须尊重的纤维方向。 本文逐一拆解碳纤维机器人臂轻量化设计的取舍:惯量与刚度、关节与轴承设计、碳纤维棒与拉挤碳纤维棒在整机中的位置,以及阻尼、电偶腐蚀隔离与决定这次替换是否划算的成本账。 碳纤维机器人臂:减重收益在哪里 机器人臂先加速自己的结构,然后才加速负载。经减速器驱动的关节,电机端的反射惯量与齿轮下游所有质量成正比,因此从前臂省下 1 公斤,在肩
引言
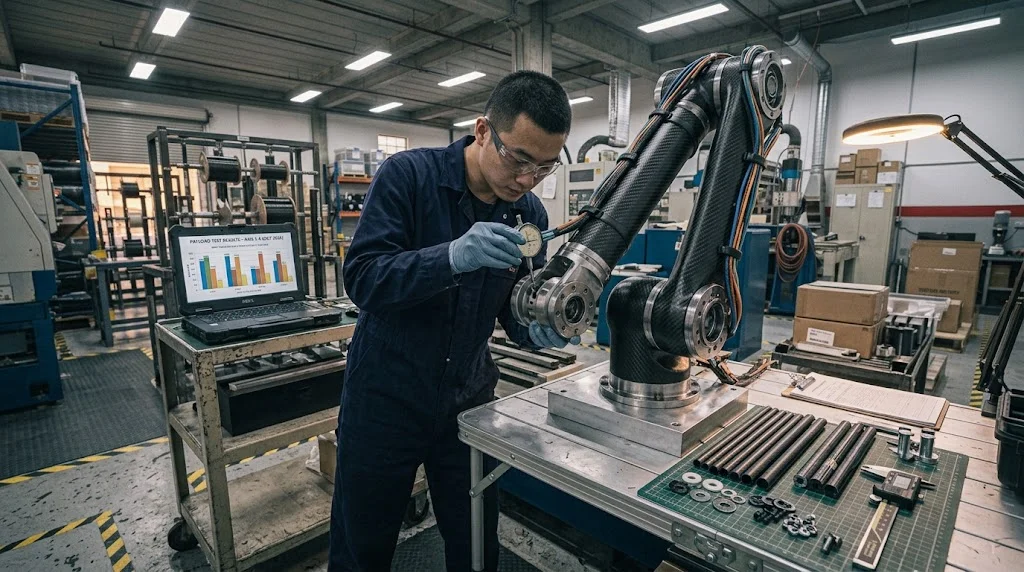
碳纤维机器人臂不是外观升级——它会改写运动曲线上的每一个数字。减轻臂段质量会降低关节处惯量,让同一套伺服在相同电流下加速更快或承载更大负载。收益是真实的,取舍同样真实:连接方式表现不同,热膨胀不再与铝制工装匹配,原本按各向同性设计的结构现在有了必须尊重的纤维方向。
本文逐一拆解碳纤维机器人臂轻量化设计的取舍:惯量与刚度、关节与轴承设计、碳纤维棒与拉挤碳纤维棒在整机中的位置,以及阻尼、电偶腐蚀隔离与决定这次替换是否划算的成本账。
碳纤维机器人臂:减重收益在哪里
机器人臂先加速自己的结构,然后才加速负载。经减速器驱动的关节,电机端的反射惯量与齿轮下游所有质量成正比,因此从前臂省下 1 公斤,在肩关节处可能相当于几公斤。密度 1.6 g/cm³ 的碳纤维段替换 2.7 g/cm³ 的铝与 7.85 g/cm³ 的钢,而且比刚度更高,壁厚可以在不放弃挠度目标的前提下做薄。
| 指标 | 铝合金臂段 | 碳纤维臂段 | 设计后果 |
|---|---|---|---|
| 密度 | 2.70 g/cm³ | 1.55-1.65 g/cm³ | 外形尺寸相同减重 40% |
| 弹性模量(方向性) | 69 GPa,各向同性 | 轴向 120-160 GPa,取决于铺层 | 纤维沿梁轴铺放时挠度下降 |
| 比刚度 | 约 26 kNm/kg | 约 75-95 kNm/kg | 更薄的壁即可达到同一刚度目标 |
| 肩关节处臂惯量(相对) | 1.0(基准) | 0.45-0.6 | 同样动作更高加速度,或换用更小伺服 |
| 热膨胀 | 23 µm/m·K | 沿纤维 0.5-2 µm/m·K | 温热工位中相对铝框架出现重复性漂移 |
| 臂段相对成本 | 1x | 4-8x | 要用节拍、负载或臂展证明,不能只看克数 |
对这张表诚实的解读是:单靠减重很少能撑起整条臂的账。商业价值出现在惯量收益转化为更短节拍、更小的电机与驱动承担同样负载,或同样包络内装下更长臂展而不过载减速器的时候。
设计取舍:刚度、阻尼与关节刚度
重量是头条,但机器人精度由结构的刚度链与振动衰减决定。碳纤维段沿纤维方向单位重量刚度极高、离轴方向偏软,因此全轴向铺层的管可以很轻却易扭转;补上 ±45° 层只损失百分之几的质量,却换来手腕旋转处所需的抗扭刚度。
- 关节接口:螺栓法兰连接碳层合板需要压缩垫或穿透铺层的金属嵌件——裸螺栓点载会压碎树脂并在循环后松动。
- 阻尼:层合级 CFRP 的阻尼低于铝,很轻的臂在急停后会余振;解决办法是关节处的粘弹性层或略保守的减速斜坡,而不是到处把质量加回去。
- 挠度预算:先按全伸展挠度定截面,再看惯量——惯量达标却在工具端下垂 0.5 mm 的臂,丢掉了升级要买的精度。
- 轴承座:碳上的压配轴承需要胶接或热套金属衬套;持续线载下层合板会蠕变,而铝不会。
热失配值得单独记一笔:温热工位里碳臂几乎不伸长,而铝框架每米每 10 °C 伸长约 0.23 mm。长臂展机器人上,这一偏移会表现为整班次的工具位置漂移——冷态标定,或给工位控温。
碳纤维棒与拉挤碳纤维棒在整机中的位置
不是机器人的每个零件都需要缠绕管。走线槽、轻量末端执行器框架、编码器护罩与夹爪指都是标准型材的用武之地——碳纤维棒由此进入物料清单。实心拉挤棒便宜、平直、轴向刚度好,适合手指、销轴与轻连杆;卷绕棒段外径更紧,适配枢轴配合。
- 碳纤维棒适用于:夹爪钳口、定位销、轻量横梁与传感器安装柱——载荷适中且以轴向为主。
- 拉挤碳纤维棒的订购要素:直径公差(典型 ±0.1 mm)、长度与端部处理——倒角端部可防止振动循环中棒端啃入座孔。
- 与铝制支座隔离:碳是阴极;界面处尼龙或 PEEK 垫圈与套管可防止冲洗或潮湿环境中的电偶腐蚀。
- 注意失效模式:棒材断裂前不屈服。保持保守的工作应力,或把夹爪设计成断棒也不会掉件。
线束是质量藏身的第四个地方。固定在碳件上的 P 形卡不得锐边夹持:线束应穿过胶接的眼座或衬胶通道,因为在振动的碳边缘上磨穿线束是第一年最常见的失效。
常见问题
碳纤维机器人臂能增加多少有效负载?
对典型的六轴机器人,用 CFRP 替换铝制前臂与上臂结构,减少的运动质量足以在相同电机下把有效负载提高约 15-25%,或把动作时间缩短相近的幅度。具体数字取决于原机质量中有多少是结构件而非电机、线缆与铸件。
小型车间的碳纤维机器人臂划算吗?
只有当瓶颈是节拍、臂展或负载时才划算——绝不是为了刚度本身,因为设计良好的铝臂每元刚度可能更高。三班倒、节拍紧凑的车间通常一年内回本;偶尔使用的设备很少回本。
碳臂段如何与铝制减速器连接?
使用全贴合的胶接法兰加压缩垫、与表面处理匹配的结构胶,以及带界面隔离层的不锈钢或铝紧固件。避免沉头螺栓直接拉住层合板,按星形顺序上紧扭矩,让夹紧力在法兰上均匀分布。
结语
当更低的惯量能转化为真实的产能或负载,且设计尊重了这些取舍——关节压缩、抗扭铺层、阻尼、热失配与电偶隔离——碳纤维机器人臂就物有所值。把这些处理好,更轻的臂同时也更准。
永贤(YongXian)供应卷绕与拉挤碳纤维管、板、棒,用于机器人臂结构与末端执行器。 浏览我们的碳纤维棒管系列 或 联系我们的工程团队,附图纸与目标数量。
所属专题
相关文章
对我们的产品感兴趣?
联系我们的团队获取 competitive 报价和技术规格。
获取报价相关产品

圆管碳纤维管 — 3K平纹 T700
采用东丽T700级碳纤维3K平纹编织的标准圆管。提供平衡的强度和刚性,适用于机器人、自动化、体育器材和航空航天结构件等通用工业领域。

方管碳纤维管 — 3K斜纹 T700
3K斜纹编织的方形碳纤维管,具备优异抗扭强度。适用于结构框架、桁架和支撑柱,矩形截面提供设计灵活性。

圆管碳纤维管材 — 3K 斜纹
轻量化超高刚性圆管,适用于无人机机架、机器人及结构性应用。

碳纤维板 — 3K斜纹 T700 3.0mm
3.0mm中厚碳纤维板,承重能力显著提高,同时保持3K斜纹外观。适用于结构支架、加固板和承重面板。
碳纤维板 — 3K斜纹 T700 1.5mm
1.5mm薄型碳纤维板,3K斜纹编织表面。轻质高刚,常用于外壳、面板、无人机机身和需要高级外观的应用。