
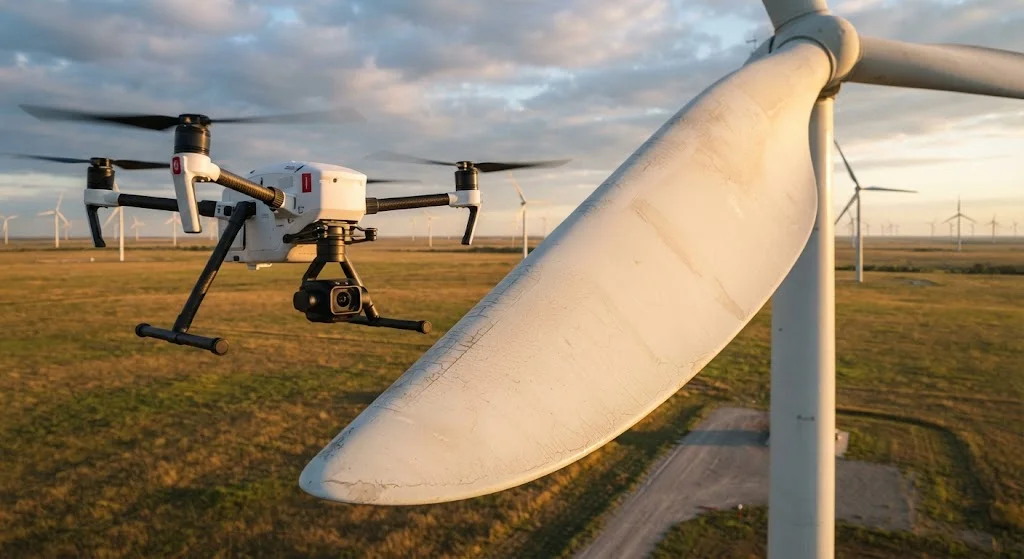
Проверка ветрогенераторов традиционно опиралась на техников с доступом по веревке или краны для визуального осмотра лопастей, башен и гондолы — процесс медленный, дорогой и ограниченный погодными условиями. Обычная проверка наземного генератора требует 6-12 часов работы техника и может стои
Введение
Проверка ветрогенераторов традиционно опиралась на техников с доступом по веревке или краны для визуального осмотра лопастей, башен и гондолы — процесс медленный, дорогой и ограниченный погодными условиями. Обычная проверка наземного генератора требует 6-12 часов работы техника и может стоить 3 000-8 000 долларов в зависимости от высоты генератора и сложности доступа. Морские проверки значительно дороже, часто требующие мобилизации специализированных судов и благоприятных погодных окон.
Автоматизация проверки на основе дронов решает эти ограничения, развертывая автономные или полуавтономные беспилотные летательные аппараты (БПЛА), оснащенные камерами высокого разрешения, тепловыми датчиками и LiDAR для сбора детальных данных о состоянии компонентов генератора. В сочетании с алгоритмами ИИ-детекции дефектов эти системы могут выявлять эрозию передней кромки, поверхностные трещины, повреждения от молнии и деградацию клеевых соединений с точностью, соответствующей или превосходящей человеческих инспекторов, при сокращении времени проверки до 30-90 минут на генератор. В статье рассматриваются технологии датчиков, подходы классификации ИИ и стратегии операционной интеграции, которые делают проверку дронами стандартом для современного технического обслуживания ветряных электростанций.
Выбор платформы дронов и датчиковые нагрузки
Дроны для проверки ветрогенераторов делятся на три операционные категории, каждая оптимизирована для различных сценариев проверки:
- Дроны визуальной проверки: Мультикоптерные платформы с камерами 20-60 мегапикселей для документирования поверхности лопастей. Стандартные конфигурации включают DJI Matrice 300 RTK с камерой Zenmuse P1, обеспечивающие 45 минут полета и разрешение 10 мм/пиксель на дистанции 30 метров. Эти платформы фиксируют изображения высокого разрешения поверхности лопастей, сварных швов башни и внешних компонентов гондолы.
- Дроны тепловизионной проверки: Те же платформы с радиометрическими тепловизионными камерами (640x512, NETD <50 мК) для обнаружения подповерхностных дефектов, проникновения воды в лопасти и электрических аномалий в компонентах гондолы. Тепловизионная проверка выявляет дефекты, невидимые при визуальной проверке — границы расслоения, накопление влаги и ослабление болтов, обозначенное градиентами температуры.
- Дроны с LiDAR: Платформы с наземными сканерами LiDAR для измерения отклонения лопастей, наклона башни и оседания фундамента. Данные облака точек позволяют проводить количественный структурный анализ за пределами оценки состояния поверхности, поддерживая программы мониторинга структурного состояния.
Большинство операций по проверке используют комбинацию визуальных и тепловизионных датчиков на одной платформе, собирая оба набора данных за один полет для минимизации времени простоя генератора. Мультидатчиковая интеграция — наложение тепловых аномалий на изображения высокого разрешения — повышает точность локализации дефектов на 25-35% по сравнению с однодатчиковой проверкой.
Алгоритмы ИИ-детекции дефектов
Объем данных, собранных во время проверки дронами (500-2000 изображений на лопасть), делает ручной анализ трудоемким и субъективным. Системы ИИ-детекции дефектов с глубоким обучением решают эту проблему, автоматически идентифицируя, классифицируя и оценивая дефекты на изображениях проверки:
| Тип дефекта | Точность ИИ | Точность человека | Ложноположительные |
|---|---|---|---|
| Эрозия передней кромки | 94-97% | 82-88% | 3-5% |
| Поверхностные трещины (визуальные) | 91-95% | 85-90% | 4-7% |
| Повреждения от молнии | 96-99% | 88-93% | 2-4% |
| Дефекты клеевых соединений | 88-92% | 75-82% | 5-8% |
| Подповерхностное расслоение (тепловизионное) | 85-90% | 65-75% | 6-10% |
| Признаки ослабления болтов | 89-93% | 78-85% | 4-6% |
Сверточные нейронные сети (CNN), обученные на размеченных наборах данных дефектов, достигают этих показателей точности благодаря переносу обучения из предобученных моделей распознавания изображений. Процесс обучения требует 5 000-15 000 размеченных изображений на тип дефекта с аугментацией данных (поворот, масштабирование, регулировка яркости) для повышения обобщения на различных моделях генераторов и условиях освещения. Наиболее эффективные архитектуры используют сети пирамиды признаков (FPN) или варианты U-Net для сегментации дефектов на уровне пикселей в сочетании с головками обнаружения объектов (YOLOv5/v8 или Faster R-CNN) для локализации и классификации дефектов.
Планирование траектории полета и автономная навигация
Автономная проверка дронами требует точного планирования траектории для обеспечения полного покрытия при поддержании безопасных дистанций от вращающихся лопастей и конструкций генератора. Ключевые технические аспекты включают:
- Позиционирование относительно лопасти: GPS сам по себе не обеспечивает достаточной точности для проверки лопастей; RTK-GPS в сочетании с визуальным SLAM (одновременная локализация и картирование) обеспечивает позиционирование с точностью до сантиметра относительно поверхности лопасти, поддерживая дистанцию 8-15 метров на протяжении всей проверки.
- Осведомленность о состоянии лопасти: Проверка во время работы генератора (вращение ротора) обеспечивает лучшее покрытие поверхности лопасти, но требует отслеживания лопасти в реальном времени и динамической коррекции траектории. Алгоритмы оценки состояния лопасти прогнозируют положение с помощью LiDAR или радарного сенсинга, корректируя траекторию дрона для избегания движущихся лопастей при поддержании оптимальной геометрии съемки.
- Управление турбулентностью ветра: Турбулентность следа генератора влияет на стабильность дрона в пределах 50-100 метров ниже по ветру от работающих генераторов. Планирование траектории должно учитывать зоны следа, планируя проверку рядов генераторов ниже по ветру в периоды слабого ветра или проверку с остановленным генератором.
- Оптимизация времени полета и аккумулятора: Мультикоптерные дроны обычно обеспечивают 30-45 минут полета, достаточных для проверки 2-4 генераторов в зависимости от детализации. Планирование посадочных площадок, логистика замены аккумуляторов и координация нескольких дронов максимизируют дневную пропускную способность проверки.
Интеграция с системами управления ветряными электростанциями
Проверка дронами приносит максимальную ценность при интеграции в более широкие системы технического обслуживания и планирования ветряных электростанций. Конвейер данных от сбора дроном до действия по обслуживанию включает:
- Автоматическая генерация отчетов: Данные проверки, обработанные ИИ, генерируют стандартизированные отчеты о состоянии с оценкойseverity дефектов (обычно по шкале IEC 61400), фотоэффектами и рекомендуемыми действиями по обслуживанию. Время генерации отчетов сокращается с 2-3 дней (ручной анализ) до 2-4 часов (ИИ-ассистированный).
- Интеграция предиктивного обслуживания: Данные проверки подпитывают системы мониторинга состояния генераторов, обеспечивая анализ тенденций деградации. Скорость эрозии передней кромки, отслеживание распространения трещин и мониторинг состояния клеевых соединений определяют планирование предиктивного обслуживания, заменяя стратегии обслуживания по календарю или реактивного обслуживания.
- Аналитика на уровне парка: Агрегированные данные проверки по нескольким генераторам выявляют модели всего парка — конкретные модели лопастей с повышенной эрозией, дефекты производственных партий или-site-специфические факторы окружающей среды, влияющие на срок службы компонентов. Эти выводы определяют решения по закупкам, претензии по гарантии и обратную связь по дизайну производителям генераторов.
- Синхронизация цифрового двойника: Изображения проверки и карты дефектов могут быть зарегистрированы в цифровых двойниках генераторов, обновляя структурные модели реальными данными о состоянии и повышая точность симуляций прогнозирования остаточного срока службы.
Регуляторные и операционные аспекты
Проверка ветрогенераторов дронами осуществляется в рамках авиационных регуляторных框架, которые различаются в зависимости от юрисдикции. Большинство стран требуют operations визуальной видимости (VLOS) для коммерческих полетов дронов, ограничивая дальность проверки 300-500 метрами от пилота. Операции за пределами визуальной видимости (BVLOS) — необходимые для эффективной проверки крупных ветряных электростанций — требуют специальных разрешений, систем обнаружения и избегания между дронами или наземного радиолокационного наблюдения. Несколько стран установили упрощенные пути утверждения BVLOS для проверки ветряных электростанций, признавая операционные преимущества безопасности проверки дронами по сравнению с традиционными методами доступа по веревке. Требования страхования, стандарты сертификации пилотов и протоколы безопасности данных для изображений проверки — дополнительные факторы для операторов ветряных электростанций, планирующих программы проверки дронами.
Часто задаваемые вопросы
Какова стоимость проверки дронами по сравнению с традиционными методами доступа по веревке?
Проверка дронами обычно стоит на 40-60% меньше, чем проверка по веревке, с учетом общих операционных затрат. Проверка наземного генератора по веревке стоит 3 000-8 000 долларов за генератор (труд техника, оборудование безопасности, аренда крана для доступа к гондоле). Проверка дронами стоит 1 500-4 000 долларов за генератор при эквивалентном или превосходном качестве данных. Экономия накапливается для морских ветряных электростанций, где стоимость мобилизации судов (50 000-150 000 долларов в день) делает проверку по веревке нерентабельной, тогда как проверка дронами с судов передачи экипажа или самоходных барж значительно снижает требования к времени судна.
Что происходит при обнаружении дефектов — как быстро необходимо проводить ремонт?
Серьезность дефекта определяет срочность ремонта. Незначительная эрозия передней кромки (изменения шероховатости без потери материала) обычно допускает запланированный ремонт в следующем плановом окне обслуживания, часто через 6-18 месяцев. Умеренные дефекты (трещины <50 мм, локальное расслоение <200 мм в диаметре) требуют ремонта в течение 3-12 месяцев в зависимости от мониторинга скорости роста. Серьезные дефекты (крупное расслоение, структурные трещины, значительная потеря материала) могут потребовать немедленной остановки и аварийного ремонта. Системы классификации дефектов ИИ присваиваютSeverity на основе размеров, расположения и типа дефекта, автоматически запуская соответствующие рабочие процессы обслуживания.
Могут ли дроны проверять генераторы во время их работы?
Да, современные автономные дроны проверки могут проверять работающие генераторы с использованием алгоритмов отслеживания лопастей и динамической коррекции траектории. Однако проверка во время работы имеет ограничения: генератор должен работать в пониженной мощности (обычно 60-80% от номинальной) для снижения скорости кончиков лопастей, ветер должен быть ниже 8-10 м/с для стабильности дрона, а шаг лопасти должен контролироваться для обеспечения оптимальных углов проверки. Многие операторы ветряных электростанций предпочитают проверку с остановкой (генератор остановлен) для детальной проверки лопастей, принимая 4-8 часов простоя на генератор вместо 30-90 минут полета дрона для обеспечения стабильного качества съемки и избежания вариативности данных, связанной с погодой.
Заключение
Автоматизация проверки дронами с ИИ-детекцией дефектов утверждается как стандарт для оценки состояния ветрогенераторов, обеспечивая более быструю, точную и рентабельную проверку по сравнению с традиционными методами доступа по веревке. Сочетание мультидатчиковых нагрузок высокого разрешения, классификации дефектов глубоким обучением и автономного планирования траектории обеспечивает комплексную проверку лопастей, башен и гондол со снижением затрат на 40-60%. По мере созревания регуляторных框架 BVLOS и улучшения алгоритмов ИИ-детекции проверка дронами будет все больше интегрироваться с системами предиктивного обслуживания, позволяя операторам ветряных электростанций оптимизировать планирование обслуживания и максимизировать доступность генераторов.
Для операторов ветряных электростанций, оценивающих программы проверки дронами, практические соображения включают выбор датчиковой нагрузки, валидацию систем ИИ-детекции и соответствие регуляторным требованиям для операций BVLOS. Ознакомьтесь с нашими структурными компонентами дронов из углеволокна, включая легкие рамы и системы крепления датчиков, разработанные для инспекционных БПЛА, или свяжитесь с нашей инженерной командой для обсуждения требований к компонентам дронов для вашей программы проверки ветряных электростанций.
Входит в раздел
Похожие статьи
- Углеволоконные якорные тросы для плавучих оффшорных ветряных платформ: усталость и коррозия в глубокой воде
- Оптимизация рамы велосипеда из углеволокна: проектирование раскладки и производство для соревновательного велоспорта
- Углеволоконное CFRP-усиление инфраструктуры: сейсмостойкое усиление мостов и зданий
- Углепластиковое медицинское оборудование для визуализации: облегченные конструкции гантри и кровати для МРТ/КТ
- Углепластиковые корпуса аккумуляторов электромобилей: безопасность при столкновениях и проектирование электромагнитного экранирования
- Углеродные структуры для низковысотной экономики: корпуса БПЛА и компоненты eVTOL